Mähroboter mit GPS – so funktionieren sie und darauf sollte man achten
Die Entwicklung von Mährobotern hat in den vergangenen Jahren einen deutlichen Technologiesprung gemacht. Während frühe Geräte vor allem auf einfache Sensorik und Begrenzungskabel angewiesen waren, setzen moderne Systeme zunehmend auf satellitengestützte Navigation. Damit…
webwiki-Redaktion·4 Min. Lesezeit·Geprüft
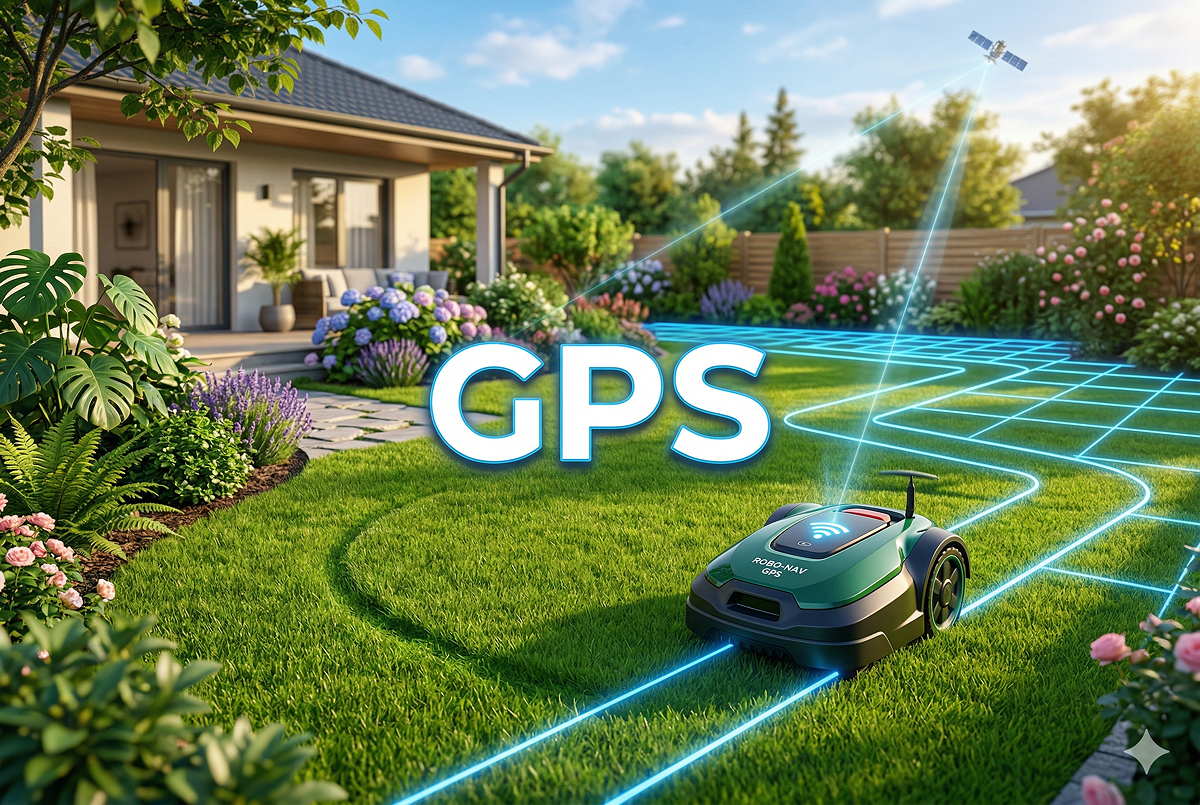
Die Entwicklung von Mährobotern hat in den vergangenen Jahren einen deutlichen Technologiesprung gemacht. Während frühe Geräte vor allem auf einfache Sensorik und Begrenzungskabel angewiesen waren, setzen moderne Systeme zunehmend auf satellitengestützte Navigation. Damit verändert sich nicht nur die Funktionsweise, sondern auch die Effizienz und Flexibilität im praktischen Einsatz.
Vom Zufallsprinzip zur systematischen Flächenbearbeitung
Klassische Mähroboter arbeiten überwiegend nach dem Zufallsprinzip. Innerhalb eines festgelegten Bereichs fahren sie unkoordiniert umher und ändern bei Hindernissen die Richtung. Dieses Verfahren ist einfach umzusetzen, aber nicht optimal: Flächen werden mehrfach überfahren, während andere Bereiche verzögert erreicht werden.
GPS-basierte Systeme verfolgen einen anderen Ansatz. Sie ermöglichen eine strukturierte Navigation mit geplanten Fahrwegen. Dadurch lässt sich die Rasenfläche gezielt und gleichmäßig bearbeiten.
Wie funktioniert ein Mähroboter mit GPS?
Die Frage „wie funktioniert ein Mähroboter mit GPS“ lässt sich nur im Zusammenspiel mehrerer Technologien beantworten. Entscheidend ist, dass reines GPS für präzises Mähen nicht ausreicht.
Grenzen von herkömmlichem GPS
Normale GPS-Signale erreichen im Alltag typischerweise eine Genauigkeit von etwa ein bis drei Metern. Für die exakte Navigation auf einer Rasenfläche ist das zu ungenau. Ein Mähroboter könnte damit keine klaren Bahnen fahren oder präzise an Kanten arbeiten.
RTK-GPS als Schlüsseltechnologie
Moderne Geräte nutzen daher RTK-GPS (Real Time Kinematic). Dabei wird das Satellitensignal durch eine zusätzliche Referenzstation korrigiert. Diese stationäre Einheit steht im Garten und sendet Korrekturdaten an den Roboter.
Das Ergebnis ist eine Positionsbestimmung im Zentimeterbereich. Dadurch kann der Mähroboter:
- parallele Bahnen fahren
- Überlappungen vermeiden
- definierte Flächen exakt abarbeiten
Kombination mehrerer Sensorsysteme
Neben der Satellitennavigation kommen weitere Sensoren zum Einsatz:
- Inertialsensoren zur Stabilisierung der Bewegung
- Radsensoren zur Wegmessung
- Kollisions- und Abstandssensoren zur Hinderniserkennung
Erst durch diese sogenannte Sensorfusion entsteht eine zuverlässige Navigation im Alltag.
Digitale Kartierung und Routenplanung
Der Nutzer legt die Mähfläche in der Regel per App fest. Daraus entsteht eine digitale Karte. Der Roboter berechnet darauf basierend effiziente Fahrwege und arbeitet die Fläche systematisch ab. Dieses Prinzip ähnelt dem Vorgehen moderner Staubsaugerroboter.
Mähroboter ohne Begrenzungskabel: Vorteile und Einschränkungen
Ein wesentlicher Fortschritt liegt im Verzicht auf physische Begrenzungsdrähte. Ein Mähroboter ohne Begrenzungskabel definiert seine Arbeitsbereiche digital.
Vorteile
- Keine aufwendige Installation im Boden
- Flexible Anpassung von Mähzonen
- Mehrere Bereiche lassen sich einfach verwalten
- Schnelle Inbetriebnahme
Gerade bei großen oder häufig veränderten Gärten ist das ein praktischer Vorteil.
Technische Grenzen
Die kabellose Navigation ist jedoch stark von äußeren Bedingungen abhängig:
- Abschattungen durch Bäume oder Gebäude beeinträchtigen die Signalqualität
- Ungünstige Platzierung der Referenzstation kann die Genauigkeit reduzieren
- Komplexe Grundstücke mit engen Passagen stellen höhere Anforderungen
Diese Faktoren können dazu führen, dass die Präzision im Einzelfall schwankt.
Mähroboter mit GPS und Kamera: Erweiterte Orientierung
Ein Mähroboter mit GPS und Kamera kombiniert Satellitennavigation mit visueller Umgebungserfassung. Diese Systeme werden zunehmend eingesetzt, um typische Schwächen der GPS-Technik auszugleichen.
Visuelle Lokalisierung und Hinderniserkennung
Kameras ermöglichen es dem Gerät, seine Umgebung zu analysieren. Mithilfe von Bildverarbeitung werden Strukturen erkannt und in die Navigation einbezogen. Diese Technik wird häufig als visuelle Lokalisierung oder VSLAM bezeichnet.
Der Roboter kann dadurch:
- Hindernisse frühzeitig erkennen
- Objekte unterscheiden
- bei schwachem GPS-Signal stabil weiter navigieren
Kombination der Systeme
Lese-Empfehlung: Wirf auch einen Blick auf Ultraschallbad oder Handarbeit? Die schonendsten Methoden zur Reinigung historischer Tintenleiter – Ultraschallbad oder Handarbeit? Erfahre, welche Methode historische Tintenleiter wirklich schont, welche Materialien gefährdet sind und wie du sicher …
Besonders effektiv ist die Kombination aus RTK-GPS und visueller Navigation. Während GPS die grobe Position liefert, sorgt die Kamera für Feinkorrekturen und zusätzliche Sicherheit.
Einschränkungen
Auch diese Technologie hat Grenzen:
- Abhängigkeit von Lichtverhältnissen
- eingeschränkte Leistung bei starkem Regen oder Verschmutzung
- höherer Rechenaufwand und damit komplexere Technik
Anforderungen an den Einsatz im Garten
Nicht jeder Garten ist gleichermaßen für GPS-Mähroboter geeignet. Die Rahmenbedingungen spielen eine zentrale Rolle.
Sichtverbindung zu Satelliten
Eine möglichst freie Sicht zum Himmel ist entscheidend. Dichte Baumkronen oder hohe Gebäude können die Signalqualität deutlich reduzieren.
Flächenstruktur
Offene, zusammenhängende Flächen sind ideal. Enge Durchgänge, viele Hindernisse oder stark verwinkelte Bereiche erschweren die Navigation.
Einrichtung der Technik
Die korrekte Platzierung der Referenzstation ist entscheidend für die Genauigkeit. Fehler in der Einrichtung wirken sich direkt auf die Leistung aus.
Zuverlässigkeit im Alltag
GPS-Mähroboter arbeiten heute deutlich präziser als frühere Generationen. Dennoch gibt es typische Fehlerquellen.
Häufige Probleme
- kurzzeitige Signalverluste
- Positionsabweichungen bei schwierigen Empfangsbedingungen
- Ungenauigkeiten an Grundstücksgrenzen
Einfluss von Umweltfaktoren
Wetterbedingungen, Vegetation und bauliche Veränderungen können die Navigation beeinflussen. Besonders problematisch sind stark abgeschattete Bereiche.
Wirtschaftlichkeit und Einsatzbereiche
GPS-basierte Mähroboter sind in der Regel teurer als klassische Modelle. Der Mehrpreis ergibt sich aus:
- zusätzlicher Hardware wie Referenzstationen
- komplexer Sensorik
- aufwendiger Software
Die Vorteile zeigen sich vor allem bei:
- großen Grundstücken
- offenen Flächen
- mehreren Mähzonen
In kleinen oder stark strukturierten Gärten fällt der Nutzen oft geringer aus.
Datenschutz und Sicherheitsaspekte
Mit der zunehmenden Vernetzung steigen auch die Anforderungen an Datenschutz und IT-Sicherheit.
Datennutzung
Moderne Geräte erfassen Positionsdaten und Nutzungsinformationen. Diese werden häufig über Cloud-Dienste verarbeitet.
Risiken
- unbefugter Zugriff auf das System
- mögliche Manipulation der Steuerung
- Speicherung sensibler Nutzungsdaten
Hersteller setzen auf Verschlüsselung und Updates, dennoch bleibt das Thema relevant.
Fazit: Präzise Technik mit klaren Voraussetzungen
Mähroboter mit GPS bieten eine deutlich präzisere und effizientere Rasenpflege als klassische Systeme. Besonders die Kombination aus RTK-Technologie, Sensorik und Kameras ermöglicht eine strukturierte und weitgehend autonome Navigation.
Gleichzeitig zeigt sich, dass die Technologie nicht universell einsetzbar ist. Signalqualität, Grundstücksstruktur und korrekte Einrichtung sind entscheidend für die Leistungsfähigkeit. Wer diese Faktoren berücksichtigt, kann die Vorteile eines modernen Systems gezielt nutzen.